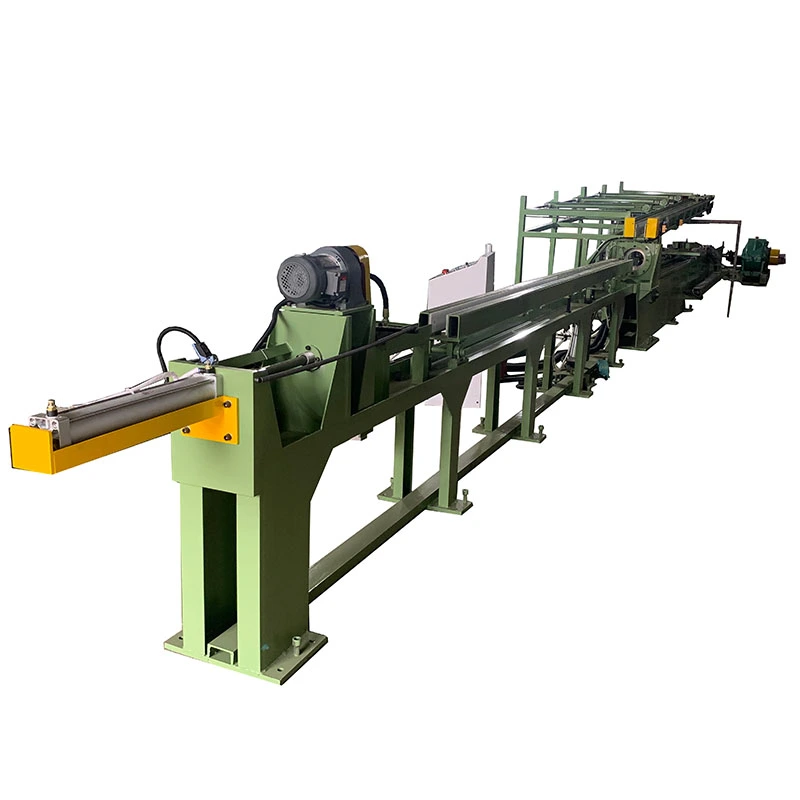
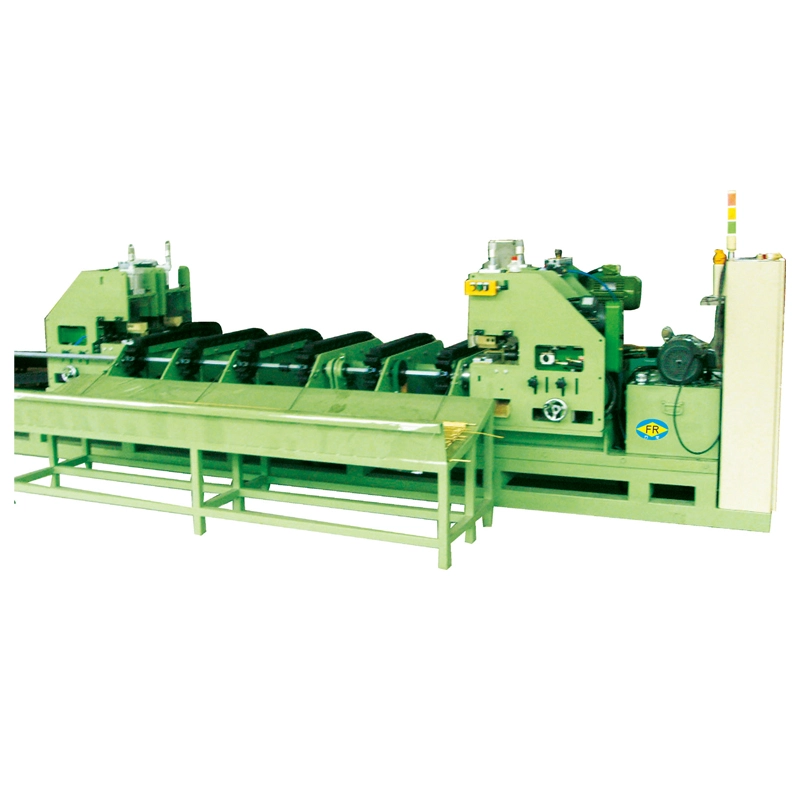
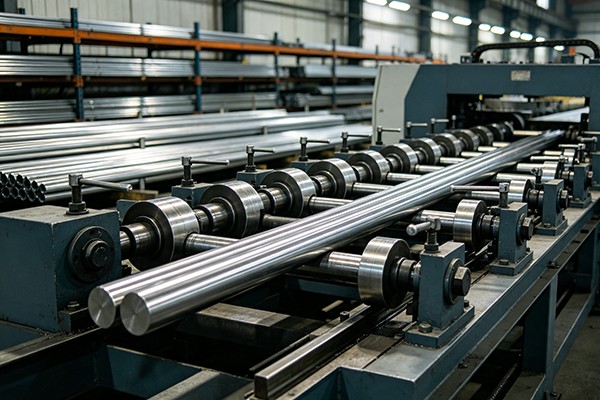
ファンロンさんラックピニオン冷間引抜機は、非常に長い描画ストロークよりも短い作動長、高速加速、正確な位置決めが重要な精密描画用に構築されています。ラックアンドピニオン ドライブは、サーボ モーターの動きを描画キャリッジに直接伝達し、機械的な遊びが少なく、再現可能な位置決めを伴う制御された動きを実現します。
短く正確な描画サイクル向けに作られています
のFR-50提供します引抜力50kN有効引出し長4m、コアロッドストローク2m。 30kW Inovance サーボ モーターは、1:15 の比率で遊星直角ギアボックスを駆動します。描画速度は 0 ~ 40m/min で無段階に調整でき、キャリッジの戻り速度は 0 ~ 30m/min に達します。
この構成は、位置精度を損なうことなく機械が繰り返し加速、停止、逆転する必要がある場合に役立ちます。ラックアンドピニオン トランスミッションは、従来のチェーン ドローベンチに見られる長くて柔軟なチェーン パスを回避し、プリロードされたベアリングとバックラッシュ防止トランスミッション コンポーネントが機械的クリアランスの制御に役立ちます。位置再現性は以下に達します±0.05mm適切な動作条件下で。
FR-50の主な仕様:引抜力 50kN、有効引抜長 4m、コアロッドストローク 2m、引抜速度 0 ~ 40m/min、キャリッジリターン速度 0 ~ 30m/min。
コアロッドのハンドリングは機械の一部です
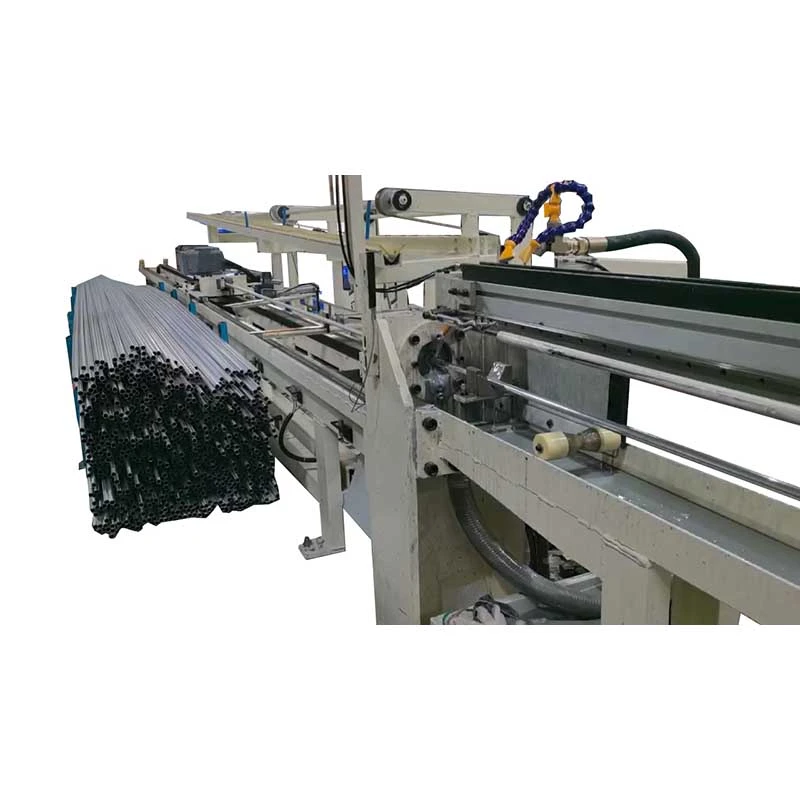
チューブの引き抜きの場合、生産性は引き抜きストロークだけでなく、コアロッドを次のサイクルに向けてどれだけ早く準備できるかによっても影響されます。 FR-50には以下のものが含まれます。自動コアロッドねじ切りまた、空気圧式のウェッジ タイプ ジョー システムにより、ローディングおよびクランプ時の手動介入を軽減します。
内径 16mm 以上の管の引き抜き用に内部および外部潤滑を構成することもできます。これは、潤滑条件が絞り荷重、ダイスの磨耗、チューブの表面品質に直接影響を与えるプラグやマンドレルを使用する用途では重要です。
FR-50の技術構成
描画力50kN
有効絞り長さ4m
コアロッドストローク2m
描画速度0~40m/分
キャリッジリターン速度0~30m/分
メインサーボモーター30kW イノヴァンス
ギアボックス遊星直角ギアボックス
ギアボックス比 1:15
繰返し位置決め精度±0.05mm
中心高さ800mm
コアロッドねじ切り自動
潤滑内部および外部潤滑が可能
ラックピニオンが有利な場合
このマシンは特に次のような用途に適しています。医療用チューブ、航空宇宙用油圧ライン、精密自動車部品この場合、最大牽引能力よりも一貫した動きと再現可能な位置決めの方が重要な場合があります。利用可能なワークショップのスペースが限られている場合にも、これは実用的な選択肢です。 FR-50はセンター高さ800mmのコンパクトレイアウトです。
長い引抜ストロークや非常に高い引張力が必要な長い製品の場合は、チェーンまたは油圧ドローベンチの方が適切な場合があります。ラックアンドピニオン装置は、生産サイクルが比較的短く、プロセスがサーボ制御による速度と位置決めの恩恵を受ける場合に、より合理的です。
ラックピニオンと従来のチェーンの描画
| アイテム |
ラックピニオン |
チェーン式 |
| ドライブ |
サーボモーター付きラックアンドピニオン |
チェーンと減速機 |
| 一般的な強度 |
位置決め、加速、速度制御 |
強い引っ張りと長い描画ストローク |
| 描画速度 |
FR-50では0~40m/min |
マシンのモデルによって異なります |
| 絞り長さ |
FR-50は有効長4m |
多くのモデルでより長いストロークが利用可能 |
| ベストフィット |
精密チューブと短サイクル生産 |
一般的な棒および管の引抜き、高負荷の生産 |
この比較は主に製造プロセスに関するものであり、一般的にどのトランスミッションが優れているかということではありません。 4m クラスの描画長さ、頻繁な速度変更、厳密な位置決めが必要な作業では、ラックピニオン配置が明らかに有利です。最大の牽引能力またははるかに長いストロークを優先する場合は、従来のチェーンまたは油圧機械の方が適している可能性があります。
サーボモーションによる描画サイクルの制御
HMI を備えた三菱 PLC が描画シーケンスを調整し、サーボ ドライブがキャリッジの可変速制御を提供します。これにより、機械を 1 つの固定速度で実行するのではなく、材料や工具に応じて引き出し速度と戻り速度を設定できます。
サーボ制御は、描画サイクルに加速、減速、戻りの動きが頻繁に含まれる場合に役立ちます。速度は材料、減速、工具の条件に合わせて調整でき、PLC がシーケンスと位置決めの要件を管理します。
精密管絞り加工プロセスを完了する
精密チューブラインの場合、この機械を FangRong の製品と組み合わせることができます。絞り金型、ダイヤモンド工具を含む、ポインティングマシン材料の準備のため。結果として得られるセットアップにより、完成したチューブまたはバーの寸法要件に合わせたツーリング、送り、絞り動作が維持されます。
したがって、ラックアンドピニオン構成は、あらゆる種類のドローベンチの一般的な代替品としてではなく、精度重視の描画ソリューションとして考慮するのが最適です。正しい選択は、必要な絞り力、加工長さ、材質、生産サイクル、位置決め精度によって異なります。


 Whatsapp